方案介绍|基于ELF-RV1126B开发板实现的AVS全景拼接+目标检测
同样基于四路摄像头搭建360°全景系统,方案之间存在明显差距:基础方案仅满足画面“能看”,而具备实用价值的系统,需要做到画面 “能看懂”,这本质上是一个工程落地问题。
4路1080P图像的畸变矫正、像素融合,对算力要求较高。ELF-RV1126B开发板利用专用硬件拼接模块承载该部分运算,CPU占用仅20%–30%,释放出充足算力用于端侧AI识别。
本文采用ELF-RV1126B开发板搭配TP2815四路模拟转MIPI模块,搭建4路AHD摄像头360°全景拼接系统。文章完整记录硬件接线、镜像烧录、内外参标定、AVS全景拼接、目标检测联调全流程实操,门槛友好,零基础可跟随复现,文末附有实景拼接效果演示。
希望能够对于正在进行嵌入式视觉课程设计、毕业设计、竞赛开发的同学,提供帮助。
一、方案概述
AVS(Any View Stitching)全景拼接技术:可以将多路摄像头画面融合拼接为单幅完整图像,从而实现获取更大视野的需求,实现无死角的视频拍摄。
全景拼接核心原理:
将全景相机看作一个单位球,将每个镜头拍摄的图像通过成像模型投影到球面上,对多幅图像重叠区域做像素融合,得到一幅完整的球面图像。最后将球面图像上的3D坐标点投影到2D图像上,获取平面图像。
AVS全景拼接效果高度依赖相机标定流程,标定分为两类:
1.内参标定:校准镜头焦距、光学中心、畸变系数;
2.外参标定:校准多台相机之间相对安装位置。
二、软硬件配套清单
硬件配置:
ELF-RV1126B开发板一套
TP2815 4路模拟转MIPI CSI模块一个
LT9211 MIPI转LVDS模块
4个AHD摄像头
电源、数据线等配件
软件配置:
操作系统:Linux 6.1
依赖组件:Rockit多媒体框架
三、硬件接线步骤
1.摄像头装配与接线:
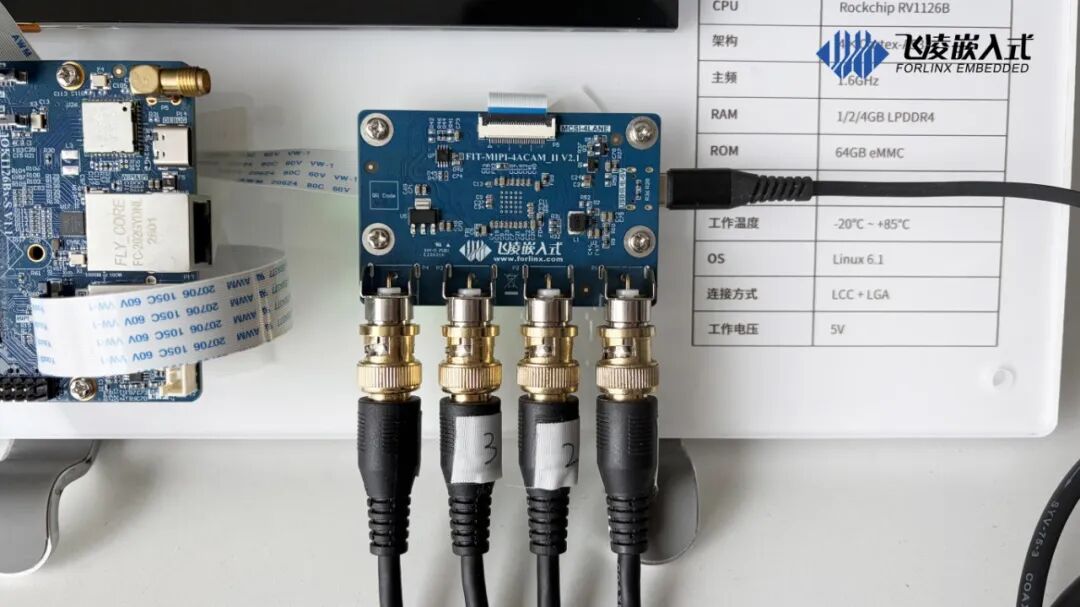
将4路AHD摄像头按照标定结构固定安装,信号线按顺序接入TP2815模块;摄像头统一使用12V供电。
2.TP2815模块与开发板连接:
TP2815模块通过Type-C接口接入5V电源;采用异向FPC排线连接模块MIPI CSI通道与ELF-RV1126B开发板P9接口,硬件引脚定义可参考原理图。
3.开发板外设接线:
ELF-RV1126B开发板接入5V主电源;Type-C线缆连接电脑,用于串口调试与系统烧录;开发板经过LT9211 MIPI转LVDS模块连接10.1寸LVDS屏。
四、烧录镜像
烧写支持Rockit和AVS的系统镜像。这里略过具体的修改方法,如有需要请联系飞凌嵌入式获取相关补丁。
五、全景拼接功能测试流程
步骤1:程序文件部署:
将编译完成的可执行程序main_test、AVS的Json配置文件、RK标定、AI库和模型文件统一放置到开发板/root下。
步骤 2:启动全景拼接程序:
进入/root目录,执行程序启动命令:
./main_test
程序正常运行后,控制台会打印通道创建相关日志,示例输出如下:
22:46:30-306{4_ch_node_create:367}VPSs[1,0] sharebuffer should config staxsize[0,0], outputsize[1280,720]maybe not correct 22:46:38-308{v4_ch_node_create:367}VPSs[2,0]share buffer should config staxsize[0,0], outputsize[1280,720]maybe not correct 22:46:38-310{4_ch_node_create:367}VPSs[3,0]sharebuffer should config staxsize[0,0], outputsize[1280,720]maybe not correct
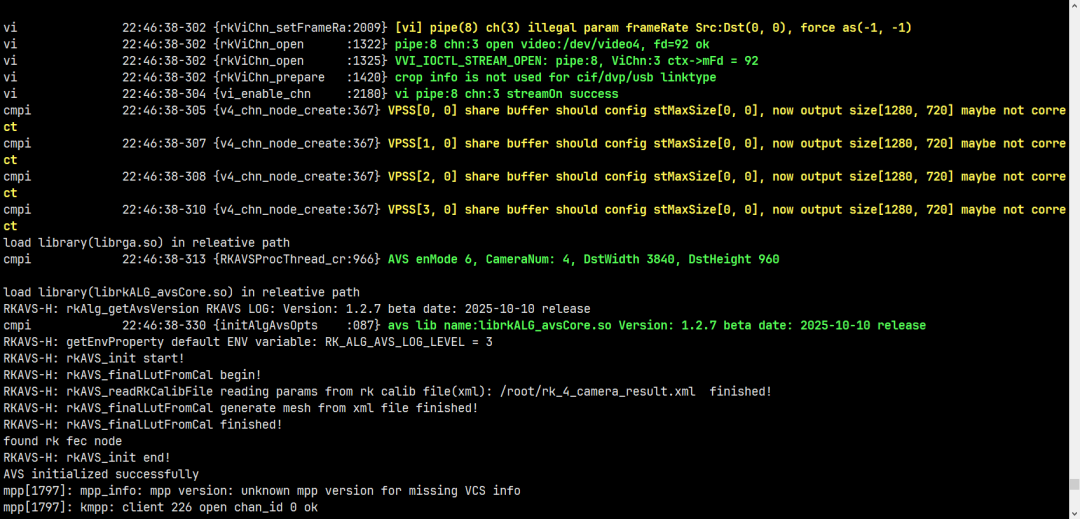
此时即可在LVDS屏幕上看到4路摄像头拼接后的360°全景画面,并且能够实现目标检测。
以上是基于ELF-RV1126B开发板搭建4路AHD摄像头360°全景拼接方案的完整介绍,希望能够为同学们提供参考与帮助,预祝大家在嵌入式人工智能开发的路上不断探索、收获成长。
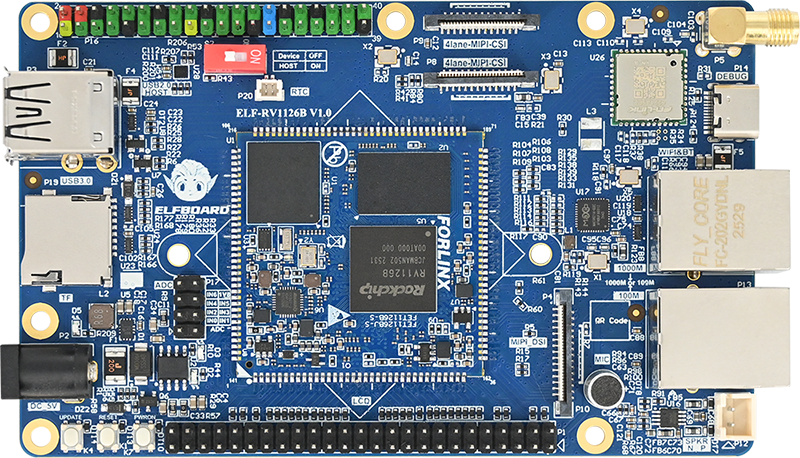
ELF-RV1126B开发板详细介绍
ELF-RV1126B开发板基于瑞芯微RV1126B处理器设计,集成四核ARM Cortex-A53架构,主频达1.6GHz,并内置3TOPS@INT8算力的NPU,支持INT8/INT16混合精度运算。该平台可高效部署人脸检测、安全帽识别、烟火告警、区域入侵等典型边缘AI模型,实现本地实时智能分析,无需依赖云端,为高校师生和个人学习者提供从“看得清”到“看得懂”的轻量级AI视频解决方案。
视频处理能力强大
在图像处理方面,开发板搭载新一代1200万像素ISP,支持HDR、3DNR、鱼眼校正及去雾等增强算法;同时提供双路MIPI-CSI(每路4 lane)接口,可连接多路摄像头,并支持H.265/H.264多流并发编码,兼顾本地存储与远程传输需求,是一套完整的轻量级AI视频分析核心引擎。
接口资源丰富
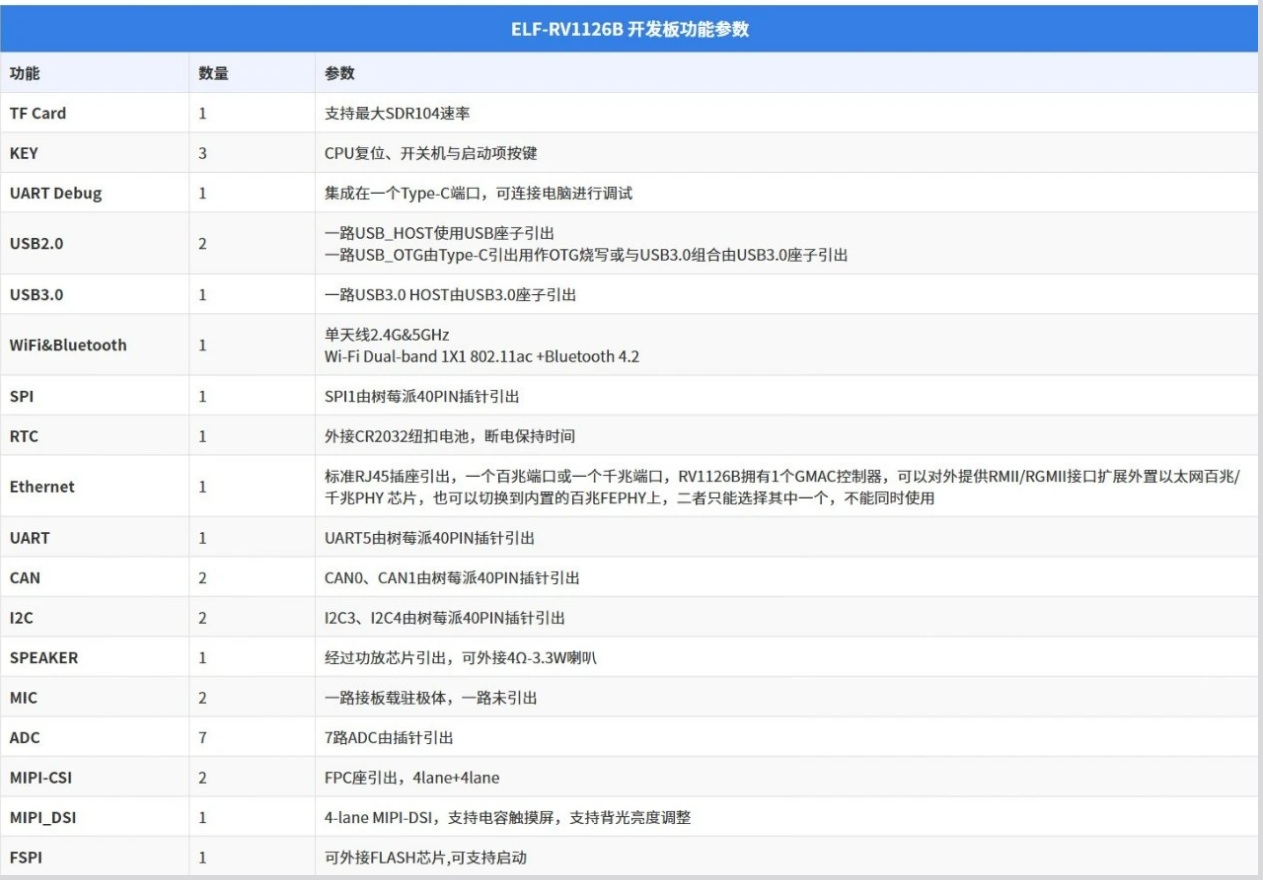
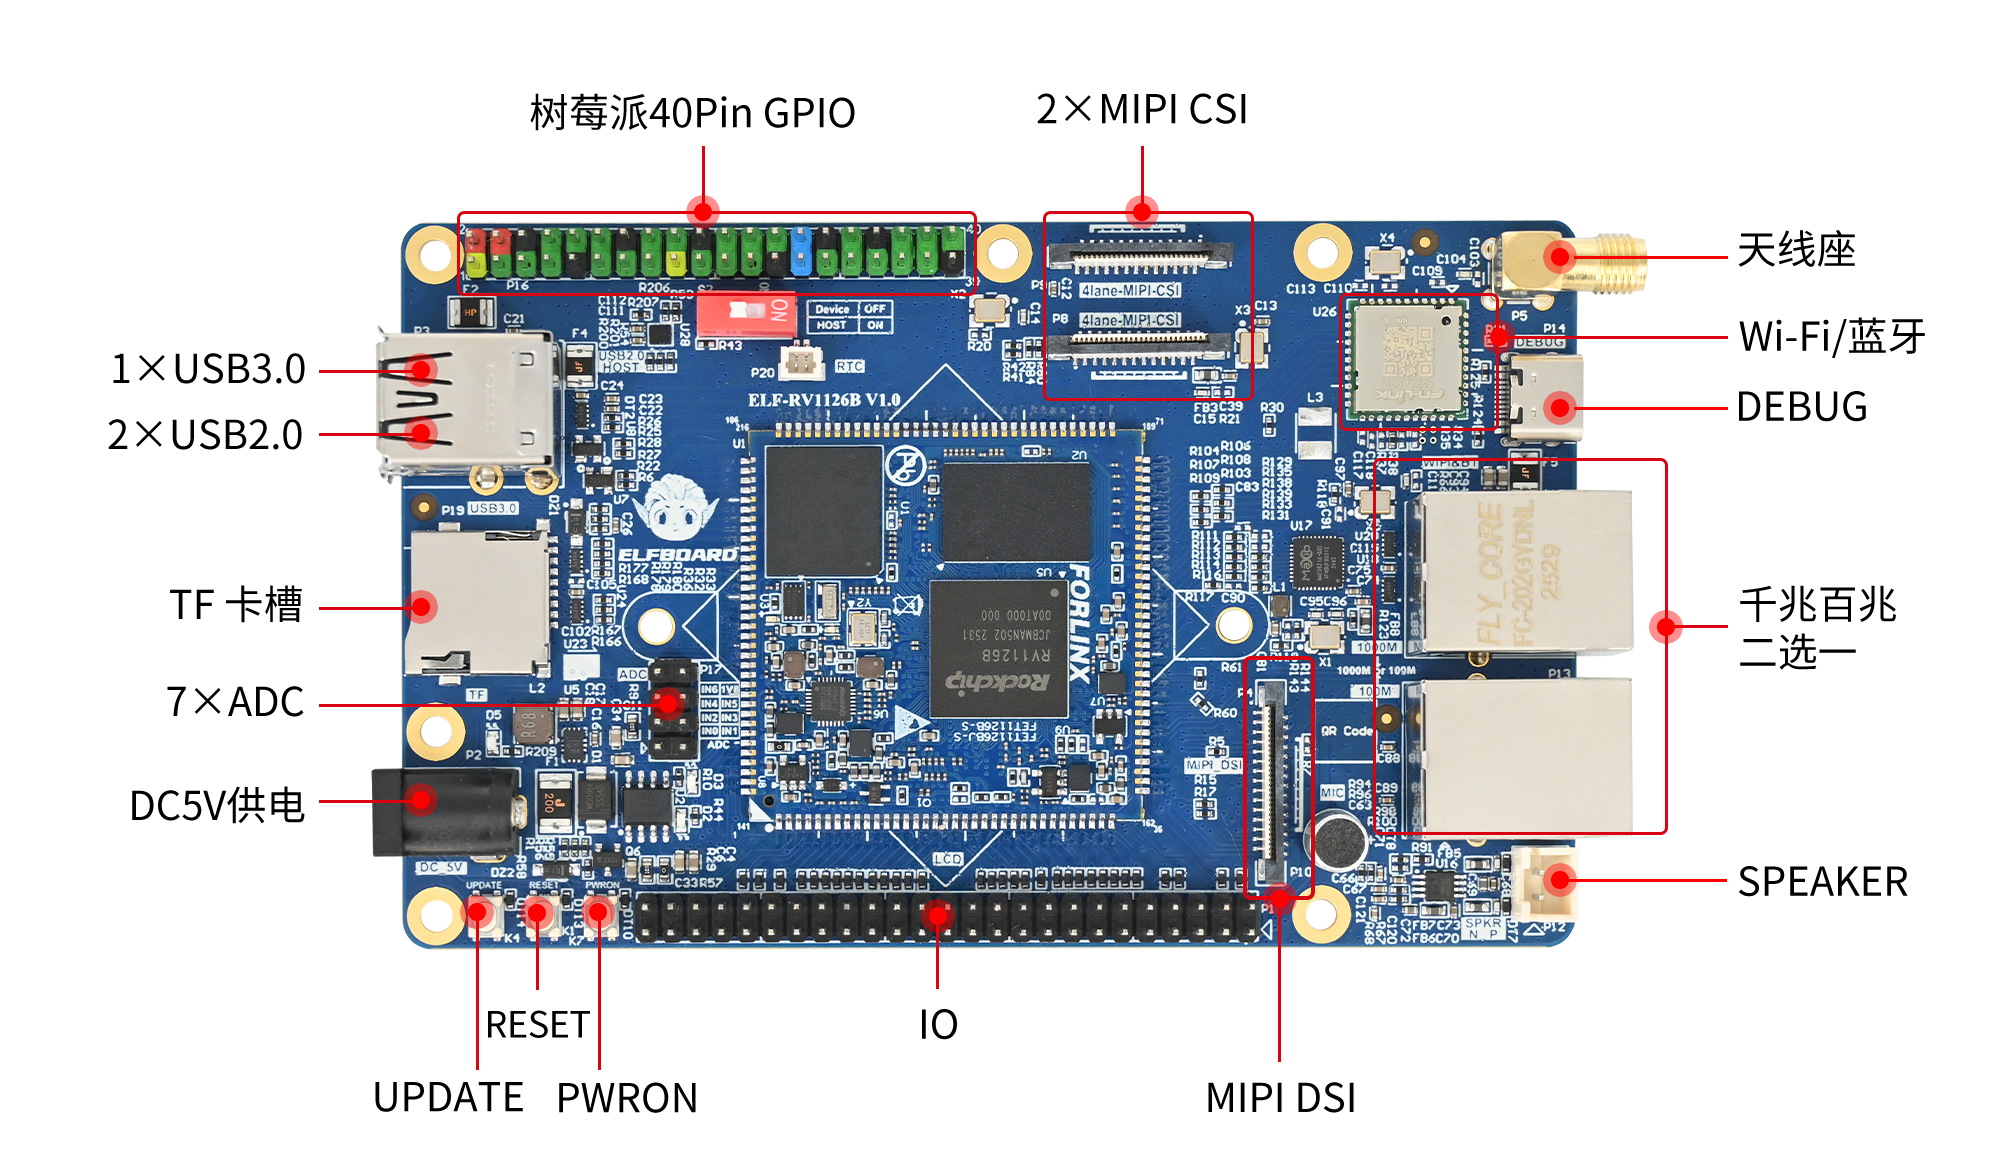
ELF-RV1126B开发板采用120mm×75mm的紧凑尺寸,易于携带与实验操作。尽管体积小巧,它仍提供了丰富的外设接口资源,包括2路网口,MIPI-DSI和RGB LCD显示接口,USB、WiFi等常用接口,并且设计了与树莓派40pinGPIO同定义的引脚,助力项目的开发。
软件生态完善
面向高校师生与个人学习者,ELF-RV1126B开发板实现低门槛快速上手:不仅预装适配完成的Debian 12系统,更提供一站式BSP支持包,包含内核源码、文件系统、驱动程序及RKNN工具链,省去繁琐的环境配置环节。此外,开发板全面兼容 Pytorch、TensorFlow、TensorFlow Lite、ONNX、Caffe、Darknet等主流深度学习框架的模型转换,为不同技术路线的AI项目开发,提供多样化工具支撑,轻松打通从理论学习到实践落地的全流程。
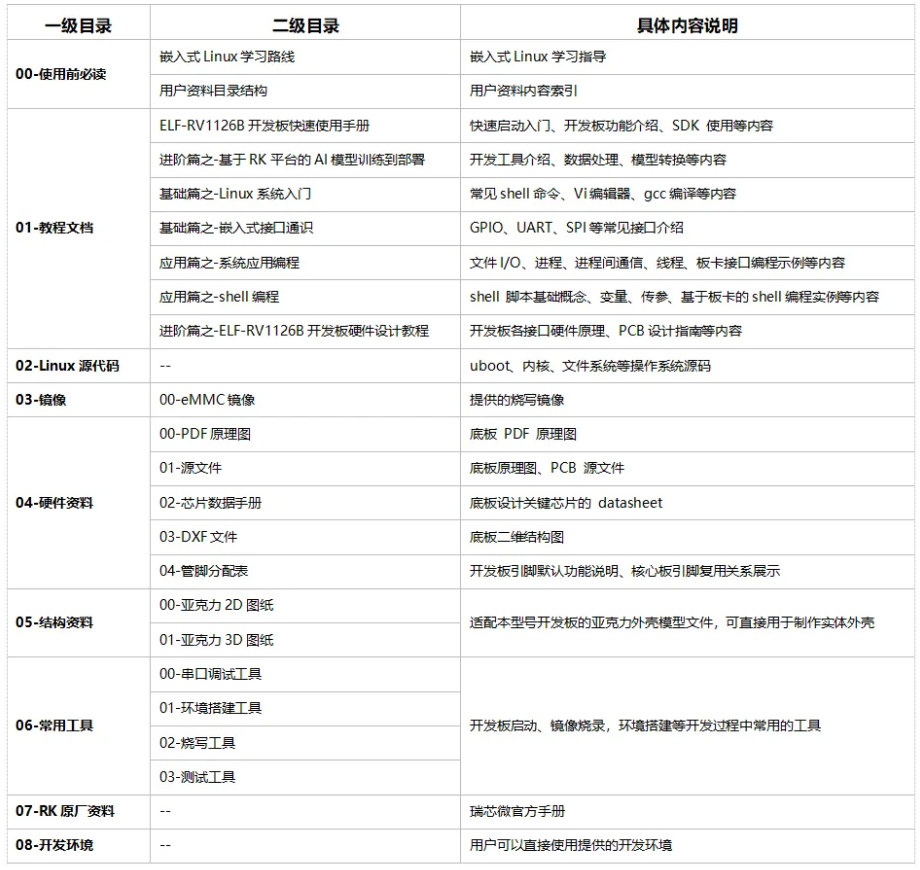
课程资料齐全
开发板功能参数