电焊机电源的电流检测:为什么你的焊缝总是不稳定
说起来,电焊可能是工业制造里最"靠经验"的工种了。
老师傅们判断电流是否稳定,往往靠的是眼睛——看电弧稳不稳、飞溅大不大、焊缝成型好不好。这套经验体系运转了半个世纪,但随着数字化焊接电源普及,一个更精确的判断依据出现了:电流传感器的实时数据。
问题是,大多数中低端焊机里的电流检测方案,要么精度不够,要么响应太慢,根本撑不起"数字化"这三个字。今天我们就来聊聊,电焊机电源里的电流检测,到底难在哪,以及一个看起来不起眼的传感器参数,是怎么悄悄决定焊缝质量的。
焊接电弧的本质:一张电流波形图胜过千言万语
先说一个反直觉的事实:焊接工程师最关心的参数,往往不是"平均电流",而是电流的瞬态变化。
以最常见的 MIG/MAG 气体保护焊为例,一次稳定的短弧焊过程中,焊丝熔化形成熔滴、掉落、重新起弧——这个循环通常在几毫秒内完成,对应着电流的尖峰和跌落。以一个典型数字为例:电流从 100A 跳到 300A,变化量 200A,若上升沿时间为 1ms,则平均 di/dt 约 200A/ms;高强度焊接工艺的电流上升沿更陡,di/dt 可超过 500A/ms。
熔滴过渡电流波形示意熔滴过渡电流波形示意
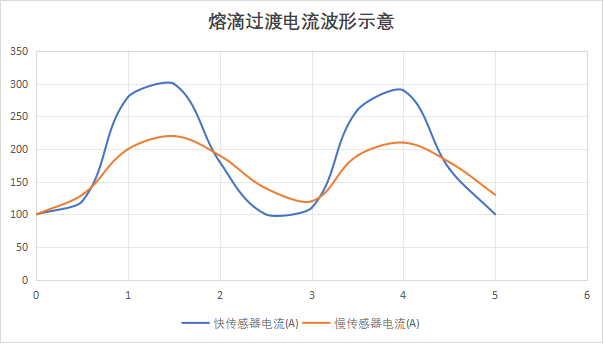
这时候,传感器响应时间直接决定了你"看得到"还是"看不到"这个尖峰。AR4V 规格书标称响应时间 @90% IPN 为 3.5μs——注意"@90% IPN"是前提条件,指的是传感器在额定电流附近的大信号响应,小信号条件下的动态特性可能有所不同;这个数值代表参考上限,选型时应结合控制环带宽需求留一定裕量。
有足够快的传感器,控制环才能真正捕捉到每一次熔滴过渡时的电流尖峰,从而调节焊丝送速、弧长和脉冲参数,飞溅量、熔深、焊缝成型都能得到改善。没有足够快的电流传感器,数字化焊接控制系统就是瞎子。
电焊机电流检测的三座大山
第一座山:高 di/dt 下的响应速度
焊机工作时的 di/dt 可以达到非常高的水平。以典型 MIG/MAG 焊为例,电流从 100A 跳到 300A,变化量 200A,若上升沿时间为 1ms,则平均 di/dt 约 200A/ms;更高强度的焊接工艺,上升沿更陡,di/dt 可超过 500A/ms。
这就对电流传感器的响应时间提出了硬性要求。响应时间太长的传感器,等于在测量一个已经被"平滑"过的信号——波形细节丢失,控制系统收到的反馈永远是滞后的。
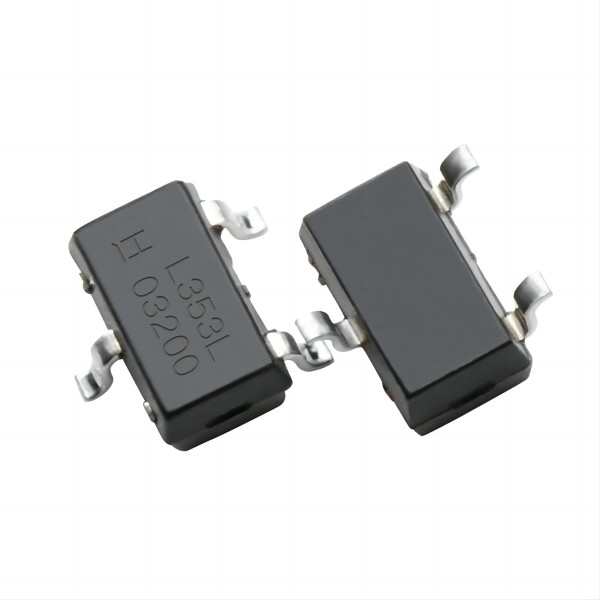
响应时间还和带宽直接相关。以芯森电子的 AR4V 系列开环霍尔传感器为例,其 -3dB 带宽达到 240kHz,配套的响应时间约 3.5μs,意味着它能捕捉到毫秒级甚至亚毫秒级的电流变化。这里有一个设计细节值得注意:开环霍尔的带宽对应的是小信号交流带宽,而非大电流阶跃下的实际响应时间。实际闭环控制中,传感器与功率回路构成一个采样-控制延迟链:传感器响应 3.5μs,加上 ADC 采样延迟、MCU 计算时间、IGBT 驱动延迟,总链路延迟可能达到 20μs~50μs。因此,AR4V 的 240kHz 带宽是整个采样-控制-功率链路中的一环,不能单独决定系统闭环带宽的上限——若希望控制环频率达到 10kHz 以上(对应响应时间 <100μs),需要将整个链路的延迟分配(传感器+ADC+MCU+IGBT)一起规划。
第二座山:强磁场环境下的测量精度
焊接现场另一个容易被忽视的问题是:强磁场干扰。
大电流焊接时,焊枪附近的空间磁场强度可以达到数百高斯(Gauss)。开环霍尔传感器的输出会受到外部磁场的影响,产生附加误差——尤其当传感器不在电流导体的正上方、存在一定安装角度时,这种误差更难预估。
需要说明的是:AR4V 规格书仅标注了"应避免外磁场影响"的区域,并未给出明确的外部磁场抗扰度数值。所以,对于强磁场环境下的应用,选型时建议关注两点:一是尽量让被测导体位于传感器孔径中心,减少外部场耦合;二是评估安装位置与焊枪、大电流母排的空间距离,增大与干扰源的距离通常比加屏蔽罩更有效。需要提醒的是,钢制屏蔽罩对工频/低频磁场(焊接电流及其谐波)的屏蔽效果有限,钢罩本身可能磁饱和、并引入涡流损耗,不能作为主要抗扰手段。对于磁场环境特别恶劣的场景,闭环霍尔或磁通门传感器在抗扰方面有结构性优势。
第三座山:工作温度的极端波动
焊机不是恒温环境。夏天的车间可以超过 40°C,冬天的北方厂房可能低于 -10°C;更关键的是,焊枪和焊接电源在工作时会发热。AR4V 规格书明确规定原边母排最高允许温度为 100°C——如果将传感器安装在焊枪电缆附近或电源内部功率器件旁边,温度很可能接近甚至超过 100°C 限制,此时应避免将传感器安装在这些超温区域,或在传感器与发热源之间加隔热措施。
信号链设计:几个工程师容易踩的坑
把 AR4V 用到实际焊接电源里,有几个信号链层面的问题规格书不会直接告诉你,但踩到任何一个都会影响测量精度。
坑一:输出电压 3.75V,你的 ADC 能不能接?
AR4V 的输出范围是 VREF ±1.25V,即1.25V ~ 3.75V(VREF = 2.5V)。这个输出范围本身是围绕 2.5V 中点对称的,设计合理。
但问题来了:目前主流焊接控制 MCU(如 STM32F4、GD32E103 系列)的 ADC 参考电压通常是 3.3V。AR4V 的最大输出 3.75V超过了 3.3V,直接接入会超出 ADC 的输入范围。
解决方案有两个:
方案 A:分压电阻。在传感器输出与 ADC 输入之间加一组分压电阻,将 3.75V 衰减到 3.3V 以内。代价是信噪比下降,假设分压比 3.75V→3.0V(衰减比约 0.8),原本 12 位 ADC 的 1 LSB 对应电流分辨率也同步恶化 1.25 倍。
方案 B:使用支持 5V 参考的外部 ADC。STM32F4、GD32 等主流 MCU 的 VREF+ 通常不能超过 VDDA(一般最大 3.6V),所以它们的内置 ADC 无法直接接 5V 参考。如果坚持要在不衰减的前提下采集满量程 3.75V,需要选配支持 5V 输入范围的外部 ADC 芯片(如某些 SAR ADC 允许 AVDD=5V),或采用电平移位电路 / 分压后再加运放缓冲的方式接入 3.3V ADC。
两种方案都要考虑:AR4V 的手册给出 VREF=2.5V 内部参考、VOUT=VREF±1.25V 的输出结构,并未明确说明输出随供电电压成比例(ratiometric)。因此,5V 供电的波动是否会直接影响 VOUT 的实际关系,需要实测确认,不能想当然按 ratiometric 模型处理——保守起见,传感器供电仍建议用稳定 LDO,而非与功率器件共用电源轨。
坑二:失调电压 VOE,对小量程的影响远比你想的大
在选型时,工程师通常关注"±1% 精度"这个数字。但规格书有一段很重要的注释:"精度 ±1% of IPN,不包含 VOE"。
这意味着总误差要分成两部分来看:
增益误差:±1% of IPN,与量程成正比。以 AR4V 600A 型号为例,±1% 对应 ±6A 的满量程误差,这个比例关系对任何量程都是固定的。
失调电压 VOE:±25mV(固定值,与量程无关)。这个失调电压叠加在输出上,换算成等效电流误差后,对不同量程的影响完全不同:
型号 |
理论增益 |
VOE 等效电流误差 |
占量程比例 |
AR4V 200A |
6.25 mV/A |
±25mV ÷ 6.25mV/A = ±4A |
±2.0% |
AR4V 400A |
3.125 mV/A |
±25mV ÷ 3.125mV/A = ±8A |
±2.0% |
AR4V 600A |
2.083 mV/A |
±25mV ÷ 2.083mV/A = ±12A |
±2.0% |
AR4V 800A |
1.5625 mV/A |
±25mV ÷ 1.5625mV/A = ±16A |
±2.0% |
等等,这个比例看起来是一样的——±2%。但关键在于:VOE 是固定偏差,±1% 是比例误差,两者性质不同。在系统误差评估时,应先做校准消除可补偿部分,再对不可消除的残差按最坏情况(worst-case)相加,而不是简单用 RSS(随机误差合成)方式处理——这些多为系统误差,RSS 并不适用。
更重要的是,VOE 还有一个温度漂移:TCVOE ±0.1mV/K。从 25°C 到 85°C(常见功率器件工作温度),温差 60°C,温漂贡献 ±6mV,按 AR4V 600A 型号增益 2.083mV/A 折算,等效约±2.88A(占 600A 量程约 0.48%)——这个额外误差在高温下会让总误差进一步恶化。
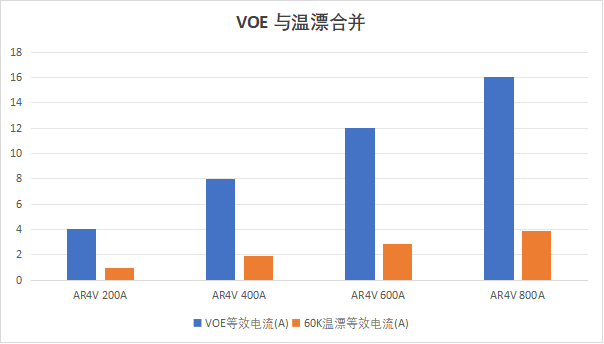
工程建议:每次上电后做一次零点校准,可以将 VOE 的初始 ±25mV 通过软件补偿掉;但上电校零只能消除初始失调,无法消除温漂,温漂需要热机后重新校零或做温度补偿(配合板载温度传感器查表修正)。校准后,再按最坏情况(worst-case)或实际残差评估其余误差分量——增益误差、温漂、线性误差多为系统误差,不应简单用 RSS(随机误差合成)方式叠加,而应先校准、再对残差做保守估计。
坑三:ADC 分辨率与量程的匹配
选定了传感器型号,下一步是把输出信号接到 ADC 上。这时候有一个很容易被忽略的问题:ADC 的有效位数,在你的信号范围内够不够用?
以 12 位 ADC、量程 0~3.3V 为例,1 LSB = 3.3V / 4096 ≈ 0.806mV。
| 型号 | 满量程输出变化 | 对应 ADC LSB 数 | 1 LSB 等效电流 |
| AR4V 200A | 2.5V(±1.25V 对应 -200A~+200A,总电流范围 400A) | 约 3100 LSB | 约 0.129A(129mA) |
| AR4V 600A | 2.5V(总电流范围 1200A) | 约 3100 LSB | 约 0.387A(387mA) |
| AR4V 800A | 2.5V(总电流范围 1600A) | 约 3100 LSB | 约 0.516A(516mA) |
计算说明:12 位 ADC、3.3V 量程下 1 LSB = 3.3V/4096 ≈ 0.806mV;AR4V 输出 2.5V 摆幅对应的是 -IPN 到 +IPN(即总电流范围 2×IPN),故 1 LSB 等效电流 = 0.806mV ÷ 增益(mV/A)。例如 600A 型号增益 2.083mV/A:0.806 ÷ 2.083 ≈ 0.387A。
问题来了:对于 600A 型号,1 LSB ≈ 387mA,而焊接电流的精细控制往往需要 1A 以内的分辨率——12 位 ADC 配 3.3V 量程,对 600A 以上的 AR4V 型号分辨率确实偏紧张。
解决方案:使用 PGA(可编程增益放大器)。在 ADC 前加一级仪表放大器,将传感器输出信号放大后再送入 ADC。例如,使用 PGA 增益 = 2,AR4V 600A 的满量程 2.5V 输出放大到 5V,刚好匹配 5V 量程的外部 ADC(注意增益不能取 4,否则 10V 会直接饱和);若 ADC 只有 3.3V 量程,则增益应 ≤1.3(2.5V×1.3≈3.25V),或改用差分输入、电平移位方案。另一种方案是选择量程更小的传感器型号(如 200A),同样信号幅度下分辨率更高。
这不是传感器的缺陷,而是整个信号链协同设计的问题。很多工程师觉得"传感器精度 ±1%"就够了,实际上系统总分辨率还受 ADC 位数、参考电压、输入范围、增益配置的多重约束。
数字化焊接电源选型建议
说了这么多,对于数字化焊接电源的开发者来说,选型时具体该关注哪些参数?
响应时间和带宽优先,但要看系统总延迟。控制环要跟得上熔滴过渡的节奏,传感器的响应时间至少要在 10μs 以内,有条件选 5μs 以内的。同时要记住:AR4V 的 240kHz 带宽是传感器本身的特性,系统闭环带宽还受 ADC 延迟、MCU 计算延迟、功率器件延迟的共同限制——传感器快不代表系统快。
零位温漂要可控,但总误差不能只看温漂。焊接电源从冷机到热机,温升可达 60°C 以上。需要特别注意的是,规格书中"±1% 精度"的指标不包含 VOE(电失调电压)。系统总误差实际上由以下几项叠加而成:初始失调电压(VOE,最大 ±25mV)+ 温漂(TCVOE ±0.1mV/K × 温差)+ 增益温漂(TCG ±420ppm/K × 温差)+ 线性误差(±0.5% IPN)。实际系统设计时,建议在控制算法中每次上电做一次软件校零,将 VOE 影响排除。
隔离耐压不能省,但结论要谨慎。焊接电源的主回路电压通常在 400V~600V 之间,传感器原副边之间必须有足够的隔离耐压,防止高电压窜入控制侧。AR4V 规格书给出的绝缘应用实例仅限两个等级:150V(加强绝缘)和 300V(基本绝缘),参照 IEC 61800-5-1、IEC 62109-1、CAT III、PD2。对于 400V~600V 的主回路,隔离是否满足需按实际过电压类别、污染等级、海拔修正系数等重新评估,不能直接套用"满足大多数工业焊机"的结论。建议在 400V 以上系统中对照 IEC 61800-5-1 做系统级绝缘配合分析,必要时选用更高耐压等级的传感器或在副边加光耦隔离层。
安装方式要匹配,过孔填充度要注意。开环霍尔传感器通常采用穿心式(原边过孔)结构,焊接电源里一般安装在直流母排或输出电缆上。AR4V 的原边过孔直径为 Φ22mm,可以穿过标准规格的焊接电缆或母排。但规格书 Page 4 备注专门指出:为达到最佳动态特性,如 di/dt 和响应时间,原边母排结构应完全充满原边过孔。若使用的焊接电缆较细、未能填满过孔,磁路闭合程度下降,di/dt 响应特性和响应时间可能变差。选型时建议同步确认母排截面积尽量接近 Φ22mm,以获得规格书所标称的最佳动态指标——"能穿过"不等于"性能最优"。
信号链要整体设计。AR4V 的输出范围 1.25V~3.75V,与 3.3V ADC 不兼容,需要分压或使用 5V 参考 ADC;VOE ±25mV 对小量程等效误差大,建议上电校零;600A 以上型号配 12 位 ADC 时分辨率不足,需要 PGA 或选更小量程型号。这些都是传感器规格书里不会写、但工程师必须自己补齐的细节。
写在最后
电流传感器的参数,对于电焊机来说不是一个"能用就行"的配件,而是直接参与焊缝质量控制的感知层。它的响应速度决定了你能不能"看见"每一次熔滴过渡,它的失调电压和温漂决定了你的控制系统在热机状态下还能不能信任读数,它的隔离耐压决定了整个系统的安全性,而它的输出范围和你的 ADC 配置是否匹配,决定了系统分辨率是否够用。
选传感器这件事,看起来是给焊机选配件,实际上是在给焊缝质量划上限。
*你是做焊接电源开发或工艺的?有没有被电流检测精度困扰过?实际遇到过哪些"波形看着没问题,焊缝却不对劲"的情况?评论区聊聊。*